貨運フィジカルAI:現実の物流世界のための知能を構築する
2026-11-20
満載状態で総重量49トンに達する大型トラックが、雨の降る夜の高速道路を走行しているとします。汎用AIは前方車両のテールランプを検知し、車線を認識することはできます。しかし、「総重量49トン」「タンクローリーの積載物」「濡れて滑りやすい路面」といった条件が、制動距離や横転リスクにどのような影響を及ぼすのかを理解することはできません。空車のトラックと満載のトラックは、AIにとって本来、異なる車両として認識されるべきです。しかし、汎用自動運転AIモデルは、こうした物理的な現実の違いを十分に理解していません。これこそが、貨運に特化したAIが必要とされる理由です。
1. 自動運転から貨運フィジカルAIへ
Inceptio Technologyのミッションは、先端技術によって物流の未来をより良いものにすることです。
過去8年間、私たちは物流業界における最も困難な課題の一つである、商用車向け自動運転技術の開発に注力してきました。自動車メーカーとの緊密な連携を通じて、中国国内で約1万台の商用トラックに自動運転技術を導入し、自動運転システムの累計走行距離は12億キロメートルを突破しました。この過程で、認知、予測、計画、車両システム、安全性、データインフラ、そして実環境における大規模な商用展開に至るまで、豊富な技術力と実践経験を蓄積してきました。
こうした経験を通じて、物流の真の知能化を実現するには、乗用車のニーズや特性を中心に発展してきた汎用自動運転技術の枠組みを超える必要があると認識しました。貨運車両は、物理的条件と運用条件が大きく異なる環境で走行します。そのため、貨運の現実を前提として設計された、独自の知能化技術が求められます。
第一に、商用車の知能化は、貨運を起点として設計されなければなりません。商用車と乗用車には本質的な違いがあります。車両のサイズ、重量、積載量、制動距離、操縦特性、車両ダイナミクスは、安全に認識できる対象や実行可能な動作を直接左右します。乗用車では実行可能な操作であっても、満載の大型トラックにとっては物理的に実現不可能な場合があります。したがって、車両そのものも知能化技術を構成する重要な要素でなければなりません。
第二に、知能は貨運の実環境から学習しなければなりません。商用車が走行する環境は多岐にわたり、天候、道路の種類、交通参加者との相互作用、運行シーンも極めて多様です。高速道路や山道から配送拠点、荷役エリアまで、雨、霧、高温、積雪、凍結など、さまざまな条件に対応する必要があります。こうしたシーンを理解することが、現実世界で安定して動作するAIを構築するための基盤となります。
第三に、知能は車両単体にとどまらず、車両と物流運行全体にまで拡張されなければなりません。貨運車両は単独で運行するものではありません。車載側とクラウド側の知能を連携させ、リアルタイムの車両情報とクラウド上の広範な運行状況の理解を組み合わせることで、安全性、エネルギー効率、運行効率を継続的に監視・最適化する必要があります。最終的な目標は、単に車両をA地点からB地点へ移動させることではありません。貨運オペレーション全体を、より安全で、より効率的かつ持続可能なものにすることです。
この3つの要件は、商用車特有の知能化の課題を定義するものであり、その本質は従来の自動運転の枠組みを超えています。私たちは、この課題に取り組むために構築する技術を「貨運フィジカルAI(Freight Physical AI)」と呼んでいます。これは、貨運の物理的な現実と、より広範なニーズに対応するために進化した自動運転技術です。
2. 貨運フィジカルAIをどのように構築するか
貨運フィジカルAIの核心は、貨運の現実を起点としてAIを構築することにあります。汎用AIをトラックに適応させるのではなく、車両、走行シーン、運行オペレーションを軸に知能を設計します。私たちは、相互に連携する3つの能力を、継続的に循環する一つのシステムとして捉えています。貨運ネイティブ知能は、車両が物理的・運用的な背景を踏まえて環境を認識し、適切に行動することを可能にします。シーン知能は、現実世界における貨運シーンの特性や行動のロジックを理解します。運行知能は、車両の枠を超えて知能を拡張し、より広範な運行状況の理解を活用してリスクを特定し、運行を最適化するとともに、貨運システム全体における協調的なアクションを実現します。
2.1 貨運ネイティブ知能(Freight-Native Intelligence)
私たちは、商用車の物理的特性と運行シーンを前提に設計・学習させた次世代の貨運ネイティブモデル「Freight-Native Model」の開発を進めています。
そのアプローチは、密接に連携する2つの能力で構成されています。一つは、車両が環境を理解し、行動するためのエンドツーエンドモデル(End-to-End Model)、もう一つは、周囲の環境を表現・シミュレーションするための貨運ワールドモデル(Freight World Model)です。
2.1.1 貨運ネイティブ・エンドツーエンドモデル
過去8年間、私たちは車載AI分野において、マルチセンサーBEV認識、Occupancy Network(占有ネットワーク)、ディープラーニングによるプランナーなど、豊富な技術力を蓄積してきました。こうした経験から、車両の重要な特性や運行上のコンテキストをニューラルネットワークの設計・学習に直接組み込むことで、より優れた性能を実現できることが分かりました。この知見に基づき、私たちは以下の2つの重要な入力を軸に、貨運ネイティブ・エンドツーエンドモデルを設計しています。
Policy=f(Vehicle, Operational Context)
車両に関する情報:
モデルには、大型トラックの寸法や車体形状などの特性が組み込まれており、自車の占有空間や周囲の安全余裕をより正確に理解できます。これにより、狭い道路の走行、大型車両の追い越し、制約の多い環境での操作などにおいて、より安全な判断が可能になります。さらに、制動能力、タイヤのスリップ率、車両ダイナミクスなどの特性を考慮することで、モデルが生成する運転戦略に、車両の実際の物理的能力を反映させます。
運行シーンの理解:
運転判断は、車両の特性だけでなく、走行環境やタスクの目標にも左右されます。環境理解においては、貨運を中心とした統一的な暗黙的世界表現を導入し、空間全体にわたって意味的なコンテキスト、3次元幾何情報、動的な交通参加者の情報を統合しています。遠距離のシーンでは、道路ネットワークの構造や潜在的な相互作用を推論します。一方、近距離のシーンでは、詳細な幾何情報と交通参加者との相互作用に基づき、リスクを評価し、周囲の環境がどのように変化するかを予測します。この構造化された表現が、後段の経路計画や意思決定の基盤となります。
同じ車両であっても、交通状況が似ているからといって、常に同じ運転操作が適切とは限りません。高速道路での巡航、配送拠点への接近、駐車・荷役スペースの探索、渋滞や車列での待機など、タスクによって求められる対応は大きく異なります。車両のタスクをモデルに直接組み込むことで、目の前の環境と貨運オペレーションの要求を同時に考慮しながら、適切な走行軌跡を生成できます。
学習目標もまた、貨運の物理的な現実を踏まえて設計されています。観測された運転行動から学習するだけでなく、損失関数に貨運特有の物理的制約や安全要件を組み込んでいます。例えば、特定の道路状況において安全な車間・離隔距離を確保できないケースや、物理的に実現不可能な軌跡も、学習時に十分考慮されます。これにより、モデルは運転データに現れた行動を学習するだけでなく、車両にとって物理的に実現可能で、安全な行動とは何かも学習できます。
貨運の特性を踏まえた入力設計と学習手法を組み合わせることで、実際の貨運オペレーションにおいて、より高性能で適応性の高い運転戦略を実現します。このモデルは、車両構成、貨運タスク、ルート上の制約、悪天候、他の道路利用者との複雑な相互作用に動的に適応し、エンドツーエンドモデルの知能を貨運オペレーションの現実により近づけます。
2.1.2 貨運ワールドモデル(Freight World Model)
エンドツーエンドモデルは、車両が環境をどのように認識し、どのように行動するかを決定します。しかし、真のL4自動運転を実現するには、膨大なシーンを通じて、この知能を学習・検証する必要があります。実路での走行試験だけでは、現実的な期間内に十分なシーンを網羅することはできません。また、安全性が特に重要となる多くのシーンは、公道上で安全に再現することが困難です。この課題に対応するため、私たちは高忠実度の仮想世界を構築する貨運ワールドモデルを開発しています。これにより、現実の環境と自車との相互作用を大規模に再構築・再現することが可能になります。
貨運ワールドモデルは、あらゆる将来の状態を単一の生成モデルで予測するものではありません。リアリティと制御性を両立させた、複合型の貨運シミュレーション・再構築システムです。アセット抽出、センサーレンダリング、エージェントを統合して物理環境と自車との相互作用を再構築し、多様な貨運シーンにおいて運転戦略を継続的に学習・テスト・最適化できるようにします。
アセット抽出技術は、実際の走行データから動的な物体と静的な環境を再構築し、周囲の環境を構成する物理的要素を捉えます。センサーレンダリング技術は、抽出されたアセットを組み合わせて現実に即した環境を生成し、さらに一連の技術を適用することで、生成されるセンサーデータの忠実度を高めます。
私たちが設計するエージェントは、交通参加者同士の相互作用に加え、交通参加者と商用車との相互作用もモデル化します。これは貨運において特に重要です。大型商用車の存在は、他の道路利用者の行動に大きな影響を与えるためです。例えば、トラックとの間に通常より大きな車間距離を確保するドライバーがいる一方で、積極的な追い越しや回避操作を行うドライバーもいます。こうした行動は、トラックの物理的特性、周囲の環境、そして他のエージェントの行動によって変化します。
貨運ワールドモデルとエンドツーエンドモデルは、クローズドループの学習サイクルを形成します。実世界のデータを、拡張性の高いシミュレーションおよび強化学習と組み合わせることで、運転戦略を継続的に改善します。これにより、貨運フィジカルAIを汎用的な運転モデルの枠組みからさらに進化させ、貨運車両、貨運シーン、物流タスクを起点として設計された知能の実現を目指します。
2.2 シナリオ知能(Scenario Intelligence)
実世界のデータは、フィジカルAIにとって不可欠です。走行データを蓄積することで、より幅広い実環境条件をカバーでき、自動運転の性能向上につながります。しかし、データ規模が拡大するにつれて、重要な課題は、データに含まれるシーンをいかに理解し、管理するかという点へと移っていきます。私たちが考えるシーンとは、実世界の状況を人間が理解できる意味的な表現にしたものです。そこには、重要な物体、行動、相互作用、運行条件、リスクなどが含まれます。シーン知能は、生のセンサーデータを、自動運転車両が対処すべき状況に関する構造化された理解へと変換します。
この知能を大規模に構築するため、私たちは貨運オペレーション向けに設計された数千種類の意味ラベルを備えるシーンアノテーションシステムを開発しました。このシステムは、個々のイベントから複合的なシーンまで、さまざまな抽象度でシーンを表現し、組み合わせ、集約、近似などの操作にも対応します。この意味表現の枠組みを支えるのが、数千のデータパイプラインと自動化されたワークフローを備えた大規模データ処理システム「データファクトリー(Data Factory)」です。4層構造のデータ処理スタックにより、膨大な運行データから有意義なシーンを継続的に抽出、整理し、情報を付加します。
こうして構築したのが、実世界の運行シーンを収録したライブラリ「ROSL(Real-world Operation Scenario Library)」です。ROSLは、検索可能で継続的に拡充される実世界の表現基盤であり、すでに数十万件を超える独自性の高い高価値シーンを収録しています。ROSLは、単に走行距離を積み上げるものではありません。実際の貨運オペレーションを特徴づける多様性、分布、相互作用、リスクを捉え、車両が走行する世界を構造的に把握できるようにします。
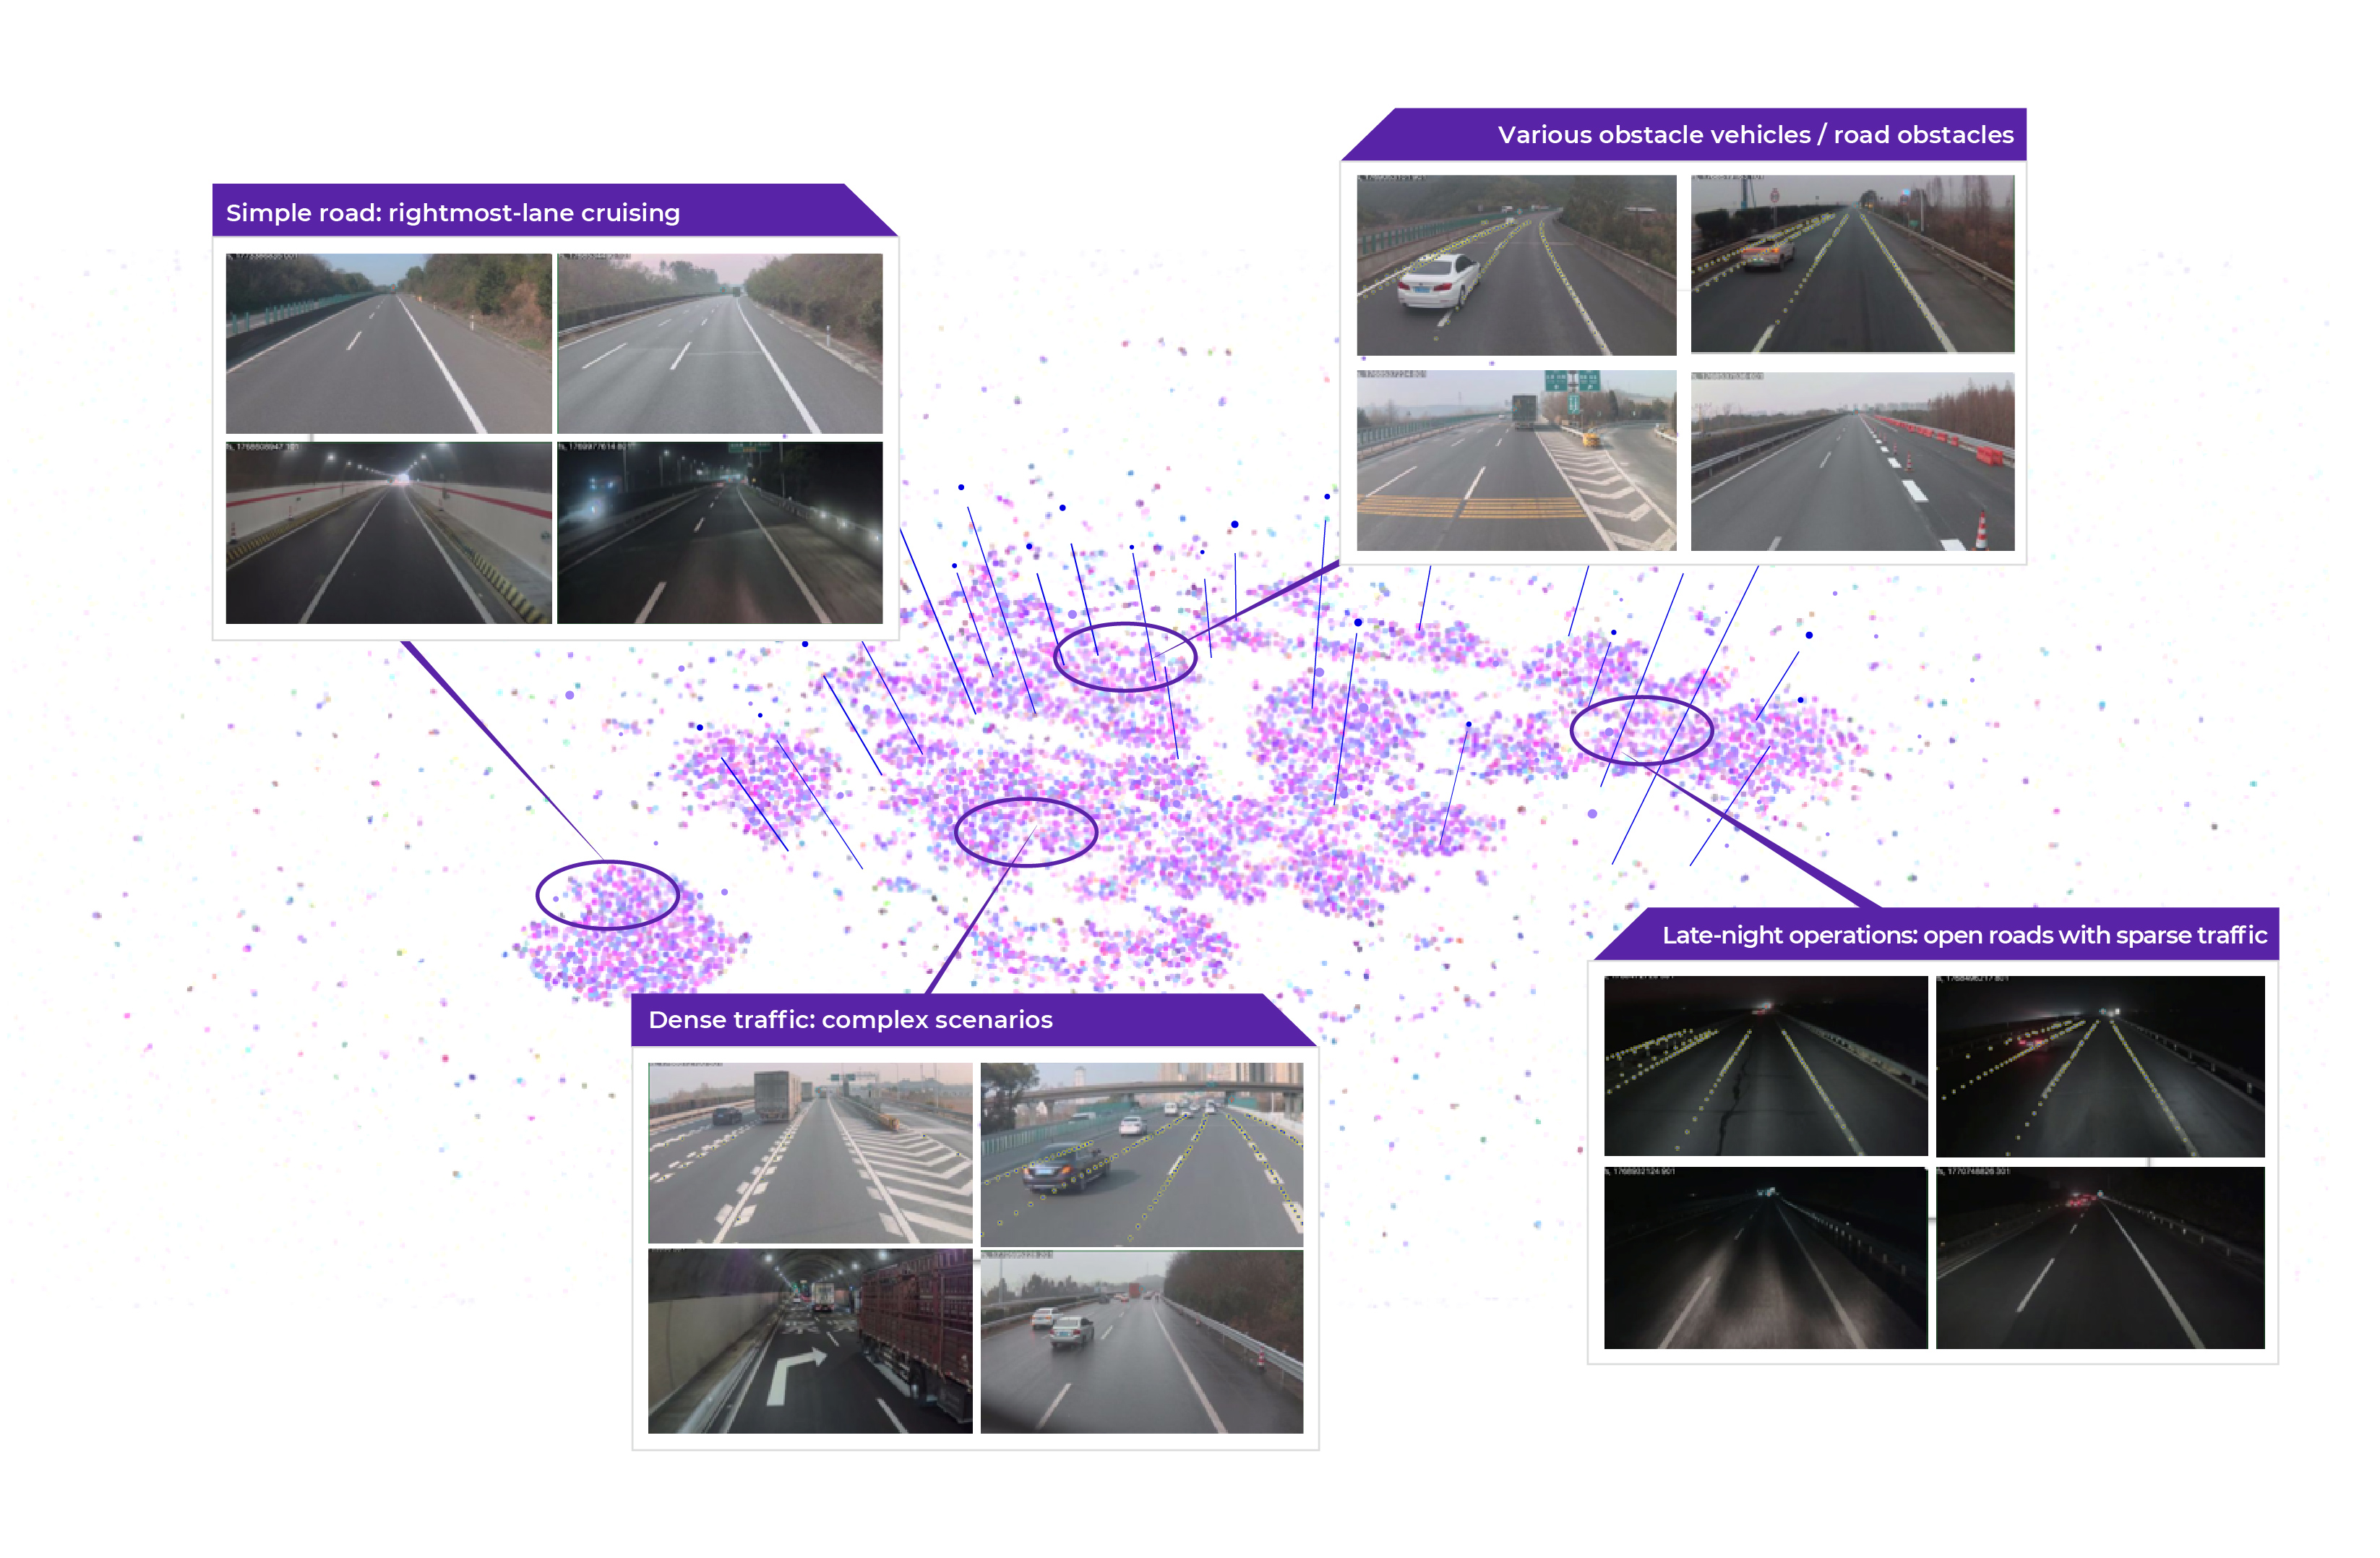
図:ランダムなシナリオセットデータに基づくシナリオ分布を可視化へ。
各点は1つのシナリオモーメントを表し、シーンの分布には、明確な集中領域が見られます。
ROSLは、こうした理解をエンジニアリングと製品開発に活用できる資産へと転換します。ROSLを用いて、学習、評価、回帰テスト、モデル最適化に使用するシーンを体系的に選定します。同時に、シーンの実際の分布や運行への影響に基づき、製品機能の優先順位を決定し、品質要件を定義し、品質管理方針を策定します。これにより、製品開発やエンジニアリング上の意思決定に、単なるモデル指標だけではなく、実際の貨運オペレーションにおいて本当に重要な要素を反映させることができます。
さらにROSLは、実際の貨運オペレーションで観測されたシーンデータ資産を分析・活用することで、貨運ワールドモデルの継続的な改善にも貢献します。これにより、モデル化された世界と物理世界とのギャップを特定し、実際の貨運オペレーションを表現・シミュレーションする能力を体系的に向上させることができます。こうして、L2+からL4自動運転への移行を支える強力なデータフライホイールが形成されます。実世界におけるL2+の運行がシーン理解を継続的に拡張し、それによってワールドモデルの代表性が高まります。その結果、より高度な自動運転システムに対して、より効果的なシミュレーション、学習、検証・評価を提供できるようになります。
だからこそ私たちは、L2+の商用化はL4への遠回りではなく、むしろより直接的な道筋であると考えています。実際の貨物を積み、実際のルートを走行し、現実の天候や運行ニーズに対応するL2+トラックの走行距離の一つひとつが、モデルの改善、性能の検証、そして実世界に潜むロングテールの課題の発見につながる貴重なシーンデータを生み出します。導入規模が拡大するにつれて、このフィードバックループは製品とワールドモデルを継続的に強化し、L4自動運転の実現を加速させます。
2.3 運行知能(Operational Intelligence)
自動運転がL2+からL4へと進化するにつれて、知能の対象は車両単体から、より広範な貨運オペレーションの課題へと拡張される必要があります。車載アルゴリズムは、ミリ秒単位でリアルタイムの意思決定を行い、高頻度のセンサーデータを処理しながら、目の前の環境変化に対応する必要があります。一方、多くの運行上の意思決定には、より広い視野が求められます。車両、環境、物流ネットワークをより長い時間軸で捉える必要があり、その時間スケールは通常、秒単位以上となります。
このため私たちは、車載の貨運ネイティブモデルを補完するクラウド型の知能レイヤー「オペレーショナル・ブレイン(Operational Brain)」を開発しています。オペレーショナル・ブレインは、単車およびフリート全体のデータを処理し、「運行モニタリング(Operational Monitor)」と「運行オプティマイザー(Operational Optimizer)」という2つの中核機能を通じて、運行リスクの特定、車両運行の最適化、そしてより広範な貨運システムとの連携を実現します。
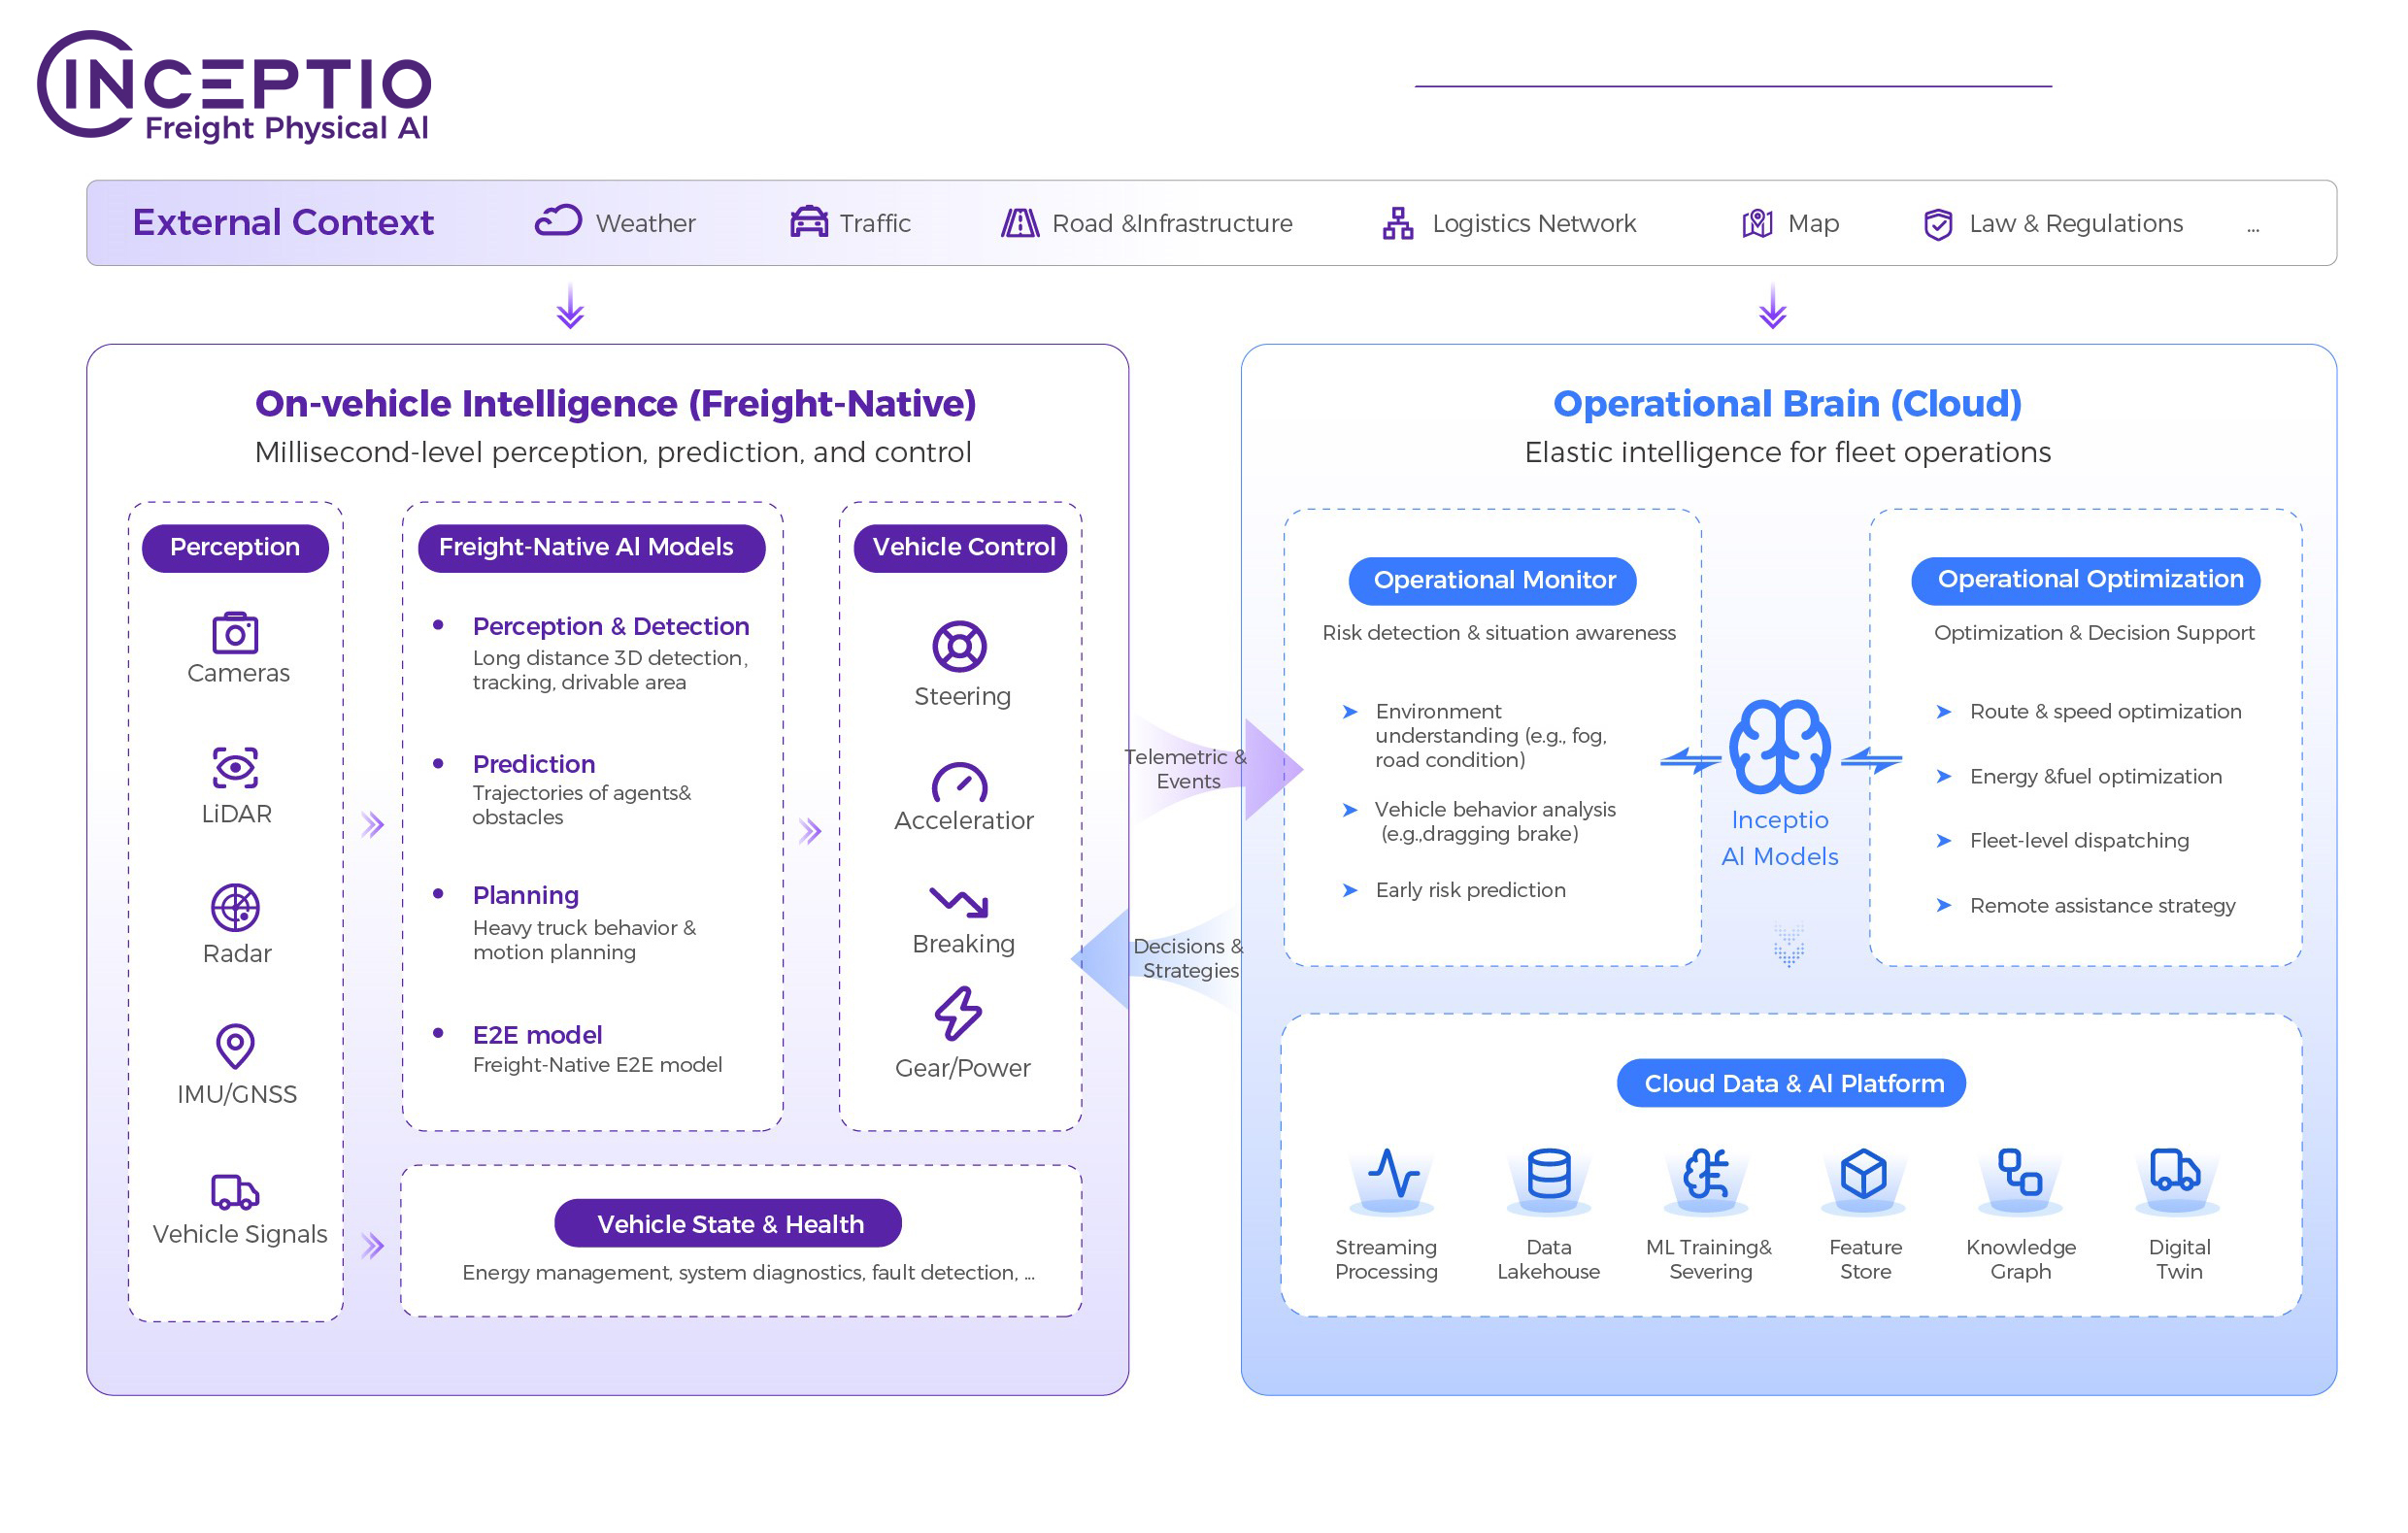
図:Inceptio technologyの車端・クラウド統合技術アーキテクチャ。
車載側はリアルタイム制御を担い、クラウド側は運用監視と最適化を担当
運行モニタリングは、専用の機械学習モデルとデータ駆動型アルゴリズムを活用し、車両単体では検知が難しい運行上の厳しい条件や異常な車両挙動を特定します。例えば、専用のニューラルネットワークによって濃霧などの低視程条件を検知できます。また、データ駆動型の予測モデルを用いることで、車両の挙動やテレメトリーデータから、ブレーキの引きずりが発生する兆候を早期に検出できます。車両の挙動と、より広範な運行コンテキストを組み合わせることで、運行モニタリングはリスクが深刻化する前に、高リスクシーンを検知し、対応するための追加的な知能レイヤーを提供します。
運行オプティマイザーは、最適化アルゴリズム、エネルギーモデリング、遠隔制御技術を組み合わせ、車両運行の最適化と突発的な事態への対応を実現します。補機類のエネルギー消費、エネルギー回生、燃料消費に関するモデルを活用し、大まかなルート計画と速度計画を実行します。また、突発的な事態が発生した場合には、遠隔介入によって立ち往生した車両の復旧を支援するとともに、物流配車システムと連携し、車両レベルの対応を調整します。
運行モニタリングと運行オプティマイザーは、車載の貨運ネイティブモデルと連携するクラウド型知能レイヤーを構成します。車両がリアルタイムの知能と制御を担う一方、オペレーショナル・ブレインはフリート全体を対象とするアルゴリズムを活用し、より広範な運行状況を理解して調整します。これにより、L4車両は貨運システムの中で知能を備えた主体として機能し、物流の安全性と効率性を高めることができます。
3. 自動運転車両から貨運ロボティクスネットワークへ
自動運転トラックの能力が向上し、車両間の接続性が高まるにつれて、単車での運行から、知能を共有し、変化する環境に適応し、物流システムと直接連携する協調型フリートへと進化することが可能になります。これにより、単車の自動運転から貨運ロボットネットワークへと至る道筋が開かれます。そこでは、知能を備えた車両、インフラ、データ、物流オペレーションが、物理世界の中で相互に連携して機能します。
私たちは、このネットワークが将来の物流を支える基盤となり、貨物輸送をより安全で、より効率的かつ持続可能なものにすると考えています。貨運フィジカルAIは、その未来を実現するための技術的基盤です。物流における物理的・運用的な複雑さを理解し、実際の貨運オペレーションを遂行し、現実の経験から学習するための知能を貨運ロボットに提供するとともに、ネットワークシステムの一部として継続的に進化していきます。
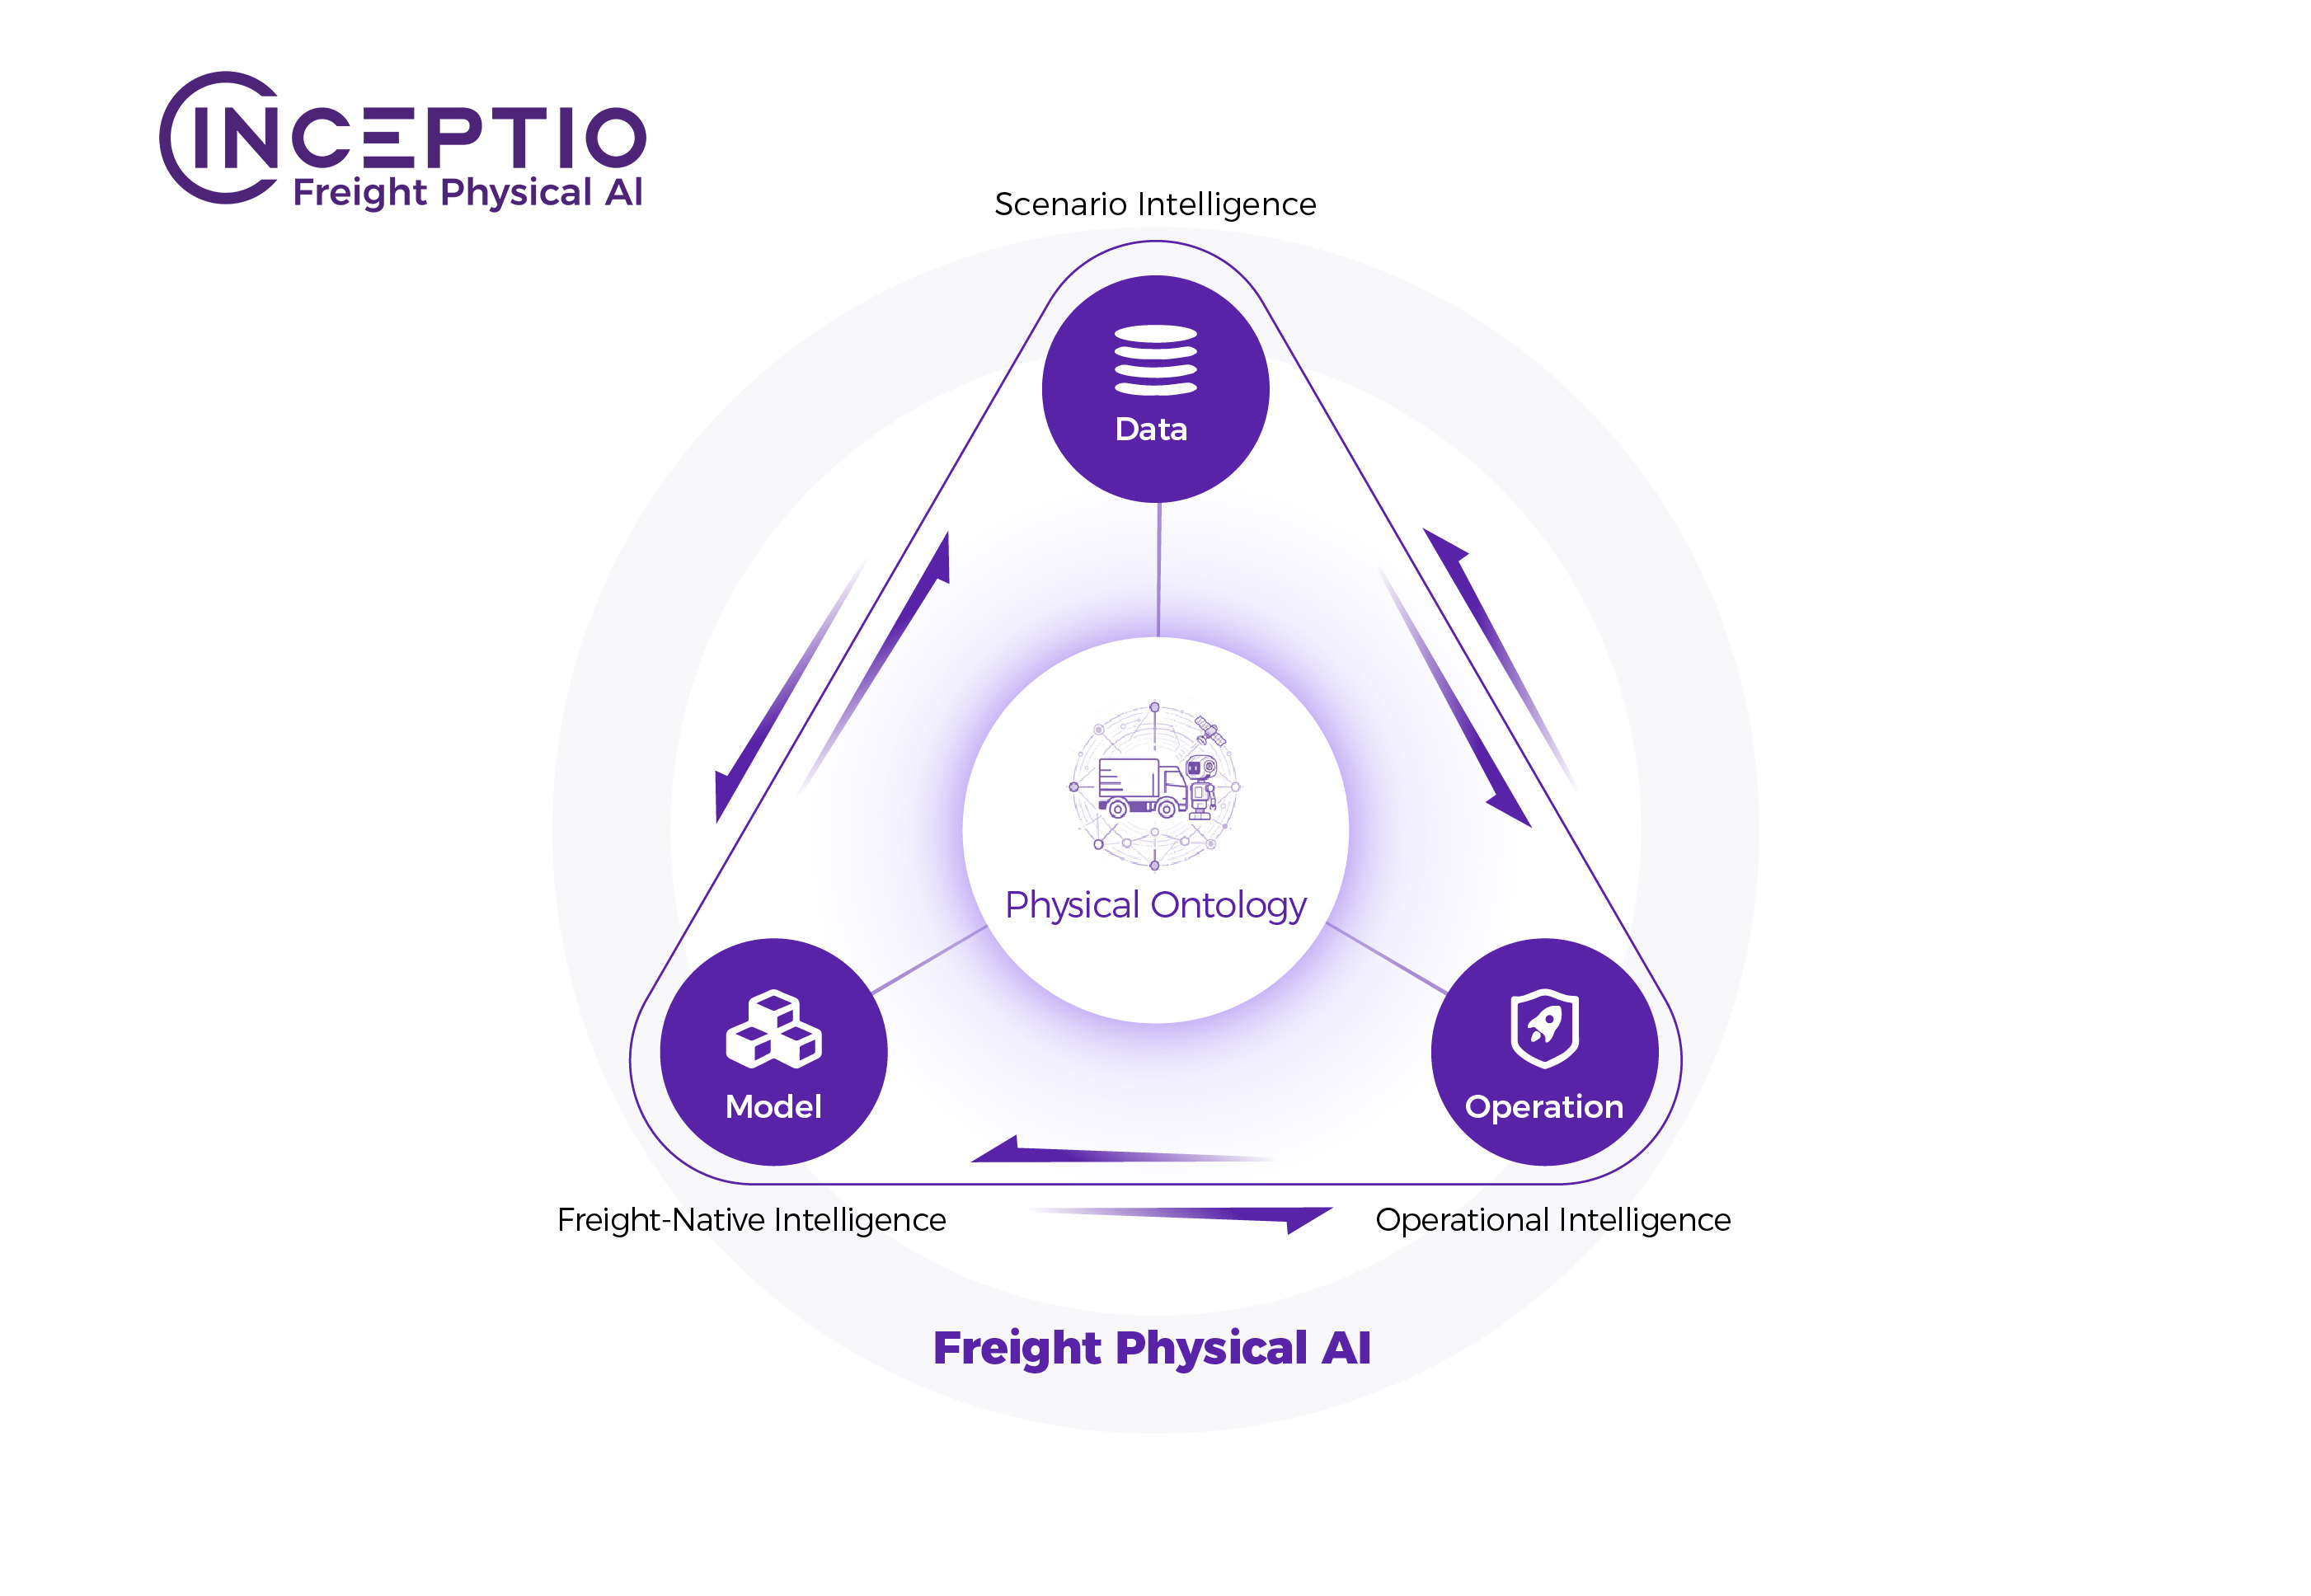
図:貨運フィジカルAIのイメージ図。
シナリオ知能(Data)、貨運ネイティブ知能(Model)、運行知能(Operation)が貨運フィジカル本体(Physical Ontology)を中心に循環する
大型トラックは、物理的な難易度が極めて高い貨運車両です。 制動距離の長さ、複雑なトレーラーのダイナミクス、積載荷重に応じた制御などの課題に取り組むことで、私たちは貨運自動運転特有のニーズについて、実践を通じた深い知見を獲得してきました。これらの経験が、将来の貨運ロボットネットワークを構築するための出発点となっています。
貨運ロボットネットワークを小型トラックやラストマイル配送へと拡張する際にも、こうした経験は私たちの戦略的優位性となります。貨運フィジカルAIは、汎用自動運転技術を貨運に適応させるのではなく、貨運車両と物流オペレーションの現実を起点として構築されるものです。汎用自動運転技術を貨運に適用するには、まったく異なる物理的・運用的要件への対応が必要となります。8年間にわたる技術の蓄積によって、私たちは貨運に対する深い理解を培ってきました。その理解は、拡大し続けるデータ資産とともに進化し、業界が求める知能を構築するために何が必要なのかを明確にしています。私たちは今後も貨運エコシステム全体において貨運フィジカルAIの進化を推進し、先端技術によって物流をより安全で、より効率的なものにしていきます。